

-
- ATOS Q | 全新工业级量测技术
- GOM ScanCobot | 人机协作全自动量测系统
- ATOS 5 for Alrfoll | 专为航太量身打造的精密仪器
- ATOS5 | 工业级3D量测
- ATOS5X | 自动化全车检测
- ATOS Capsule | 高精度光学测量仪
- ATOS Core | 中小型工件3D量测
- ATOS Compact Scan | 高移动性3D量测
- ATOS ScanBox | 全自动3D量测
- GOM Scan1 | 小型三维扫描仪
- ATOS PLUS | 自动化全域定位
- TRITOP | 光学式三次元
- GOM Probe | 光學追蹤探針
- T-SCAN hawk 2 手持式三维扫描仪
蔡司中国区授权总代理商
FLOW-3D WELD,焊接仿真如何改变您的工艺开发流程
在焊接工艺实验中,真正花在"焊"上的时间有多少?一个扎心对比:焊接本身约15秒,而装夹、等设备机时、切片抛光、检测却要数小时到数周。
最大的障碍是得在一台跑着生产任务的设备上挤出时间,生产任务几乎永远优先于工艺开发。每个做过焊接工艺的人,都深有同感。
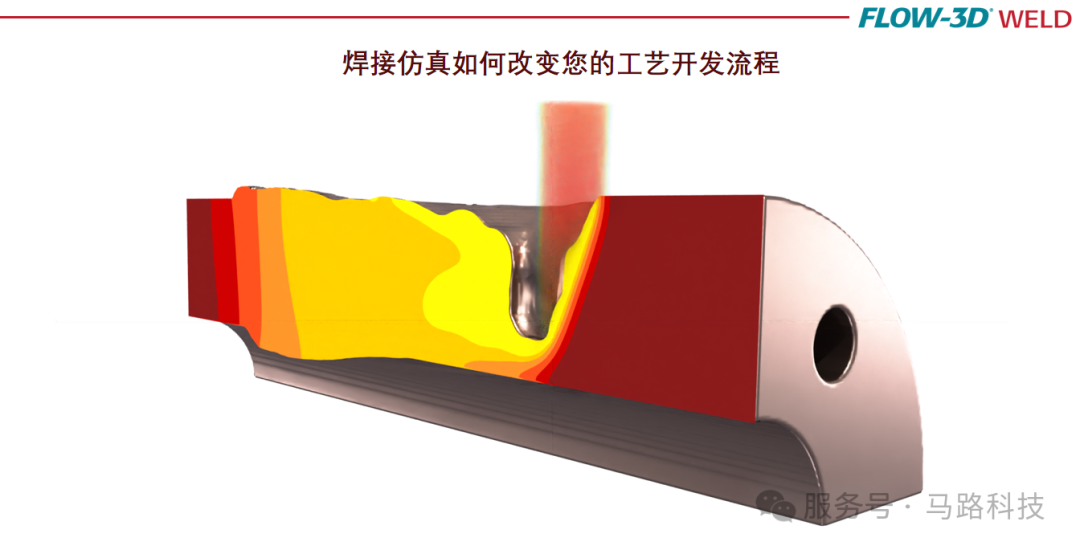
正向循环:实体焊循环 vs 虚拟焊循环
实体焊循环:定义、焊接、监测、检测、验证,每轮迭代数天到数周;
虚拟焊循环:定义、仿真、虚拟焊接、验证、优化,每轮迭代仅数小时到数天。
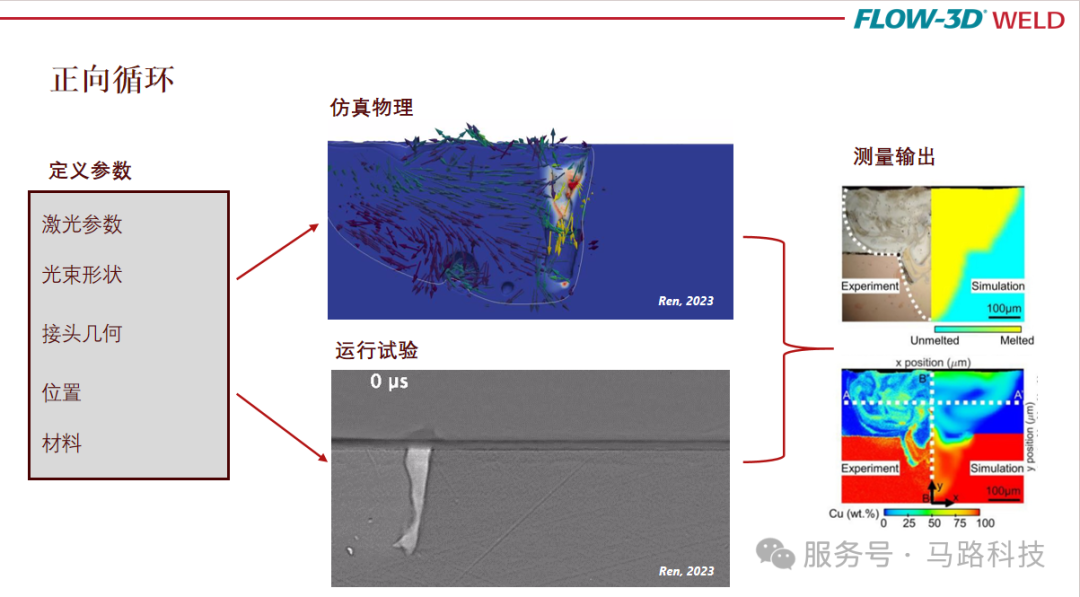
不必等上几周的机时、不必花人工去焊和切片,也不必消耗实体试样。虚拟环境额外提供了一些实验根本做不了的事情,比如焊接位置或几何形状变化带来的敏感性。
FLOW-3D WELD为优化工艺开发打开了新可能,把开发周期压缩到原来的一小部分。
强大的FLOW-3D WELD软件
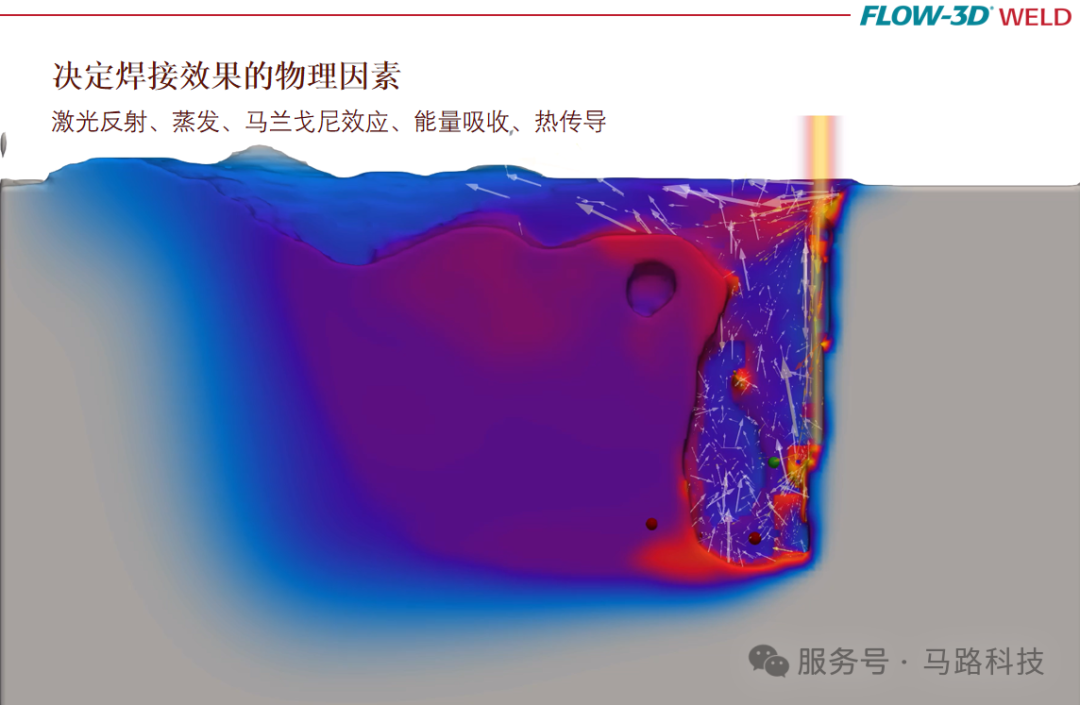
FLOW-3D WELD 之所以强大,就在于我们模拟仿真能够刻画这些高度动态、强瞬态的行为——来自激光与材料的相互作用、蒸发、表面张力效应,以及由材料属性驱动的凝固。
这是一道送丝铝焊:材料Al2024,功率3.2kW,送丝速度7.8cm/s,行走速度1.5cm/s。三种姿态,结果差异清晰——1G平焊熔深不足、根部未熔合;2G横焊和3G立焊却在起焊阶段过熔深。
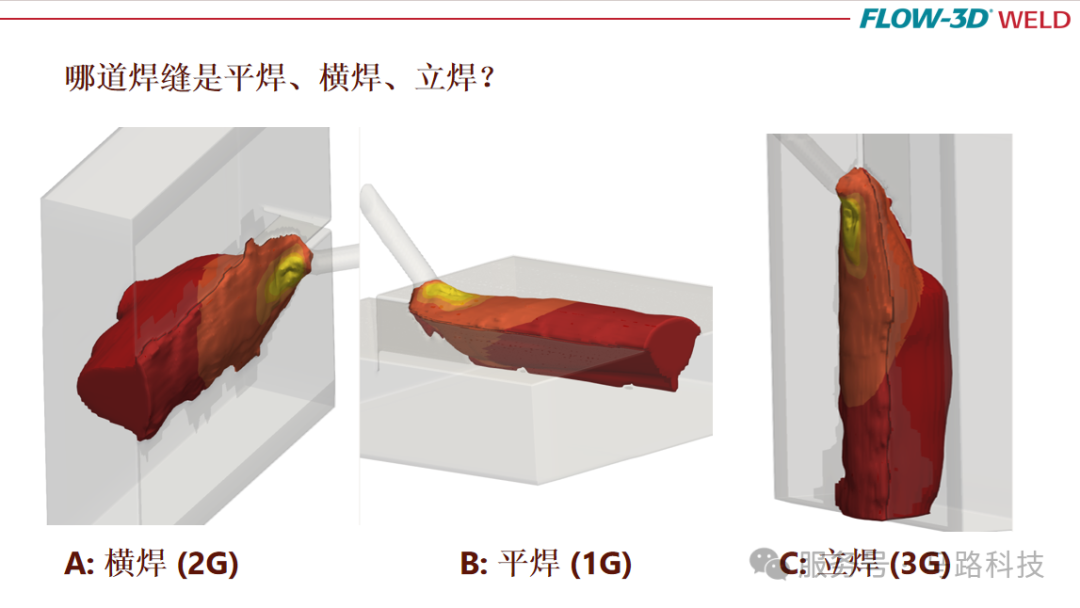
原因就是重力:平焊时金属正好积在热源下方形成"垫层",击穿它需要蒸发更多金属,小孔更难形成,于是熔深不足;而立焊、横焊时重力把材料向侧面或下方拉,停留更短、冷却更快,小孔一旦形成,在级联推动下更容易长大,于是过熔深。
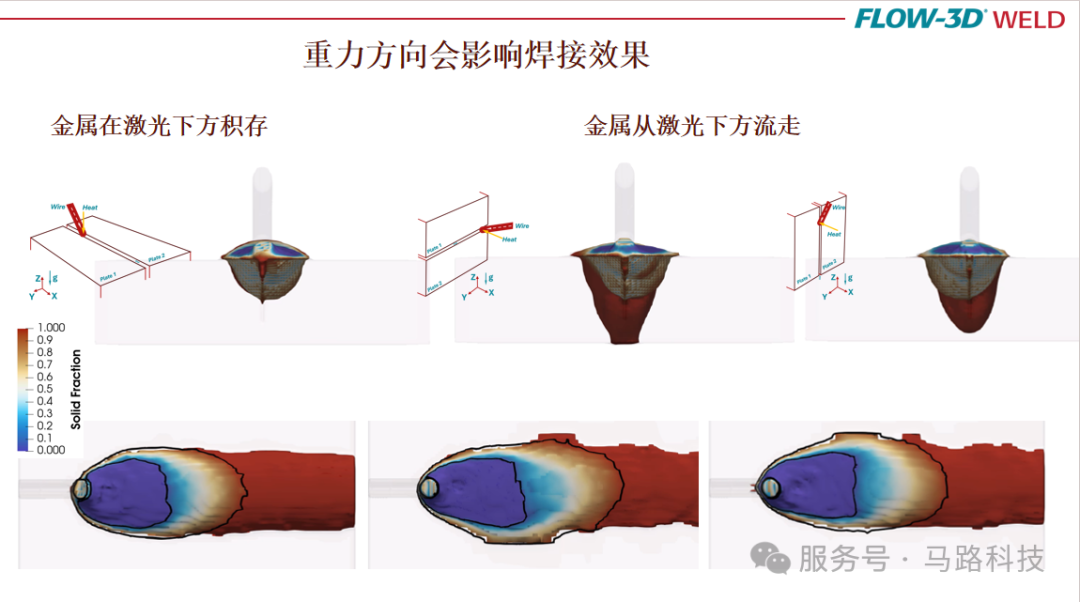
现实意义在于:很多人把 1G 试片上开发的参数,直接套用到 2G/3G 产品上——比如大型航空结构件,很难每个姿态都试,或一道管缝里连续经过多种姿态。散热条件一变,没人能确切告诉你参数还站不站得住。
所以,更改焊接方向或几何之前,先用仿真检验参数、做修正,再去跑昂贵的试焊。
FLOW-3D WELD 物理模型预选
在FLOW-3D WELD里建立仿真时,物理模型是预先为你选好的,当然你也可以根据工艺自行开关。对绝大多数焊接工艺来说,我们默认打开的物理就是你需要的那几个。
焊接仿真几乎涵盖了你在不同应用中会遇到的焊接工艺的每一个方面:激光设置(光斑尺寸、功率、速度、路径)、光束形状、各个零件的几何,以及铜和钢的材料属性。
我们还带一个材料数据库,内含许多常见合金。如果库里没有你要的材料,我们可以用JMatPro之类的CALPHAD工具生成材料属性,再导入软件。所有这些属性都随温度变化,并且完全可以自定义,以表征任意一种合金。
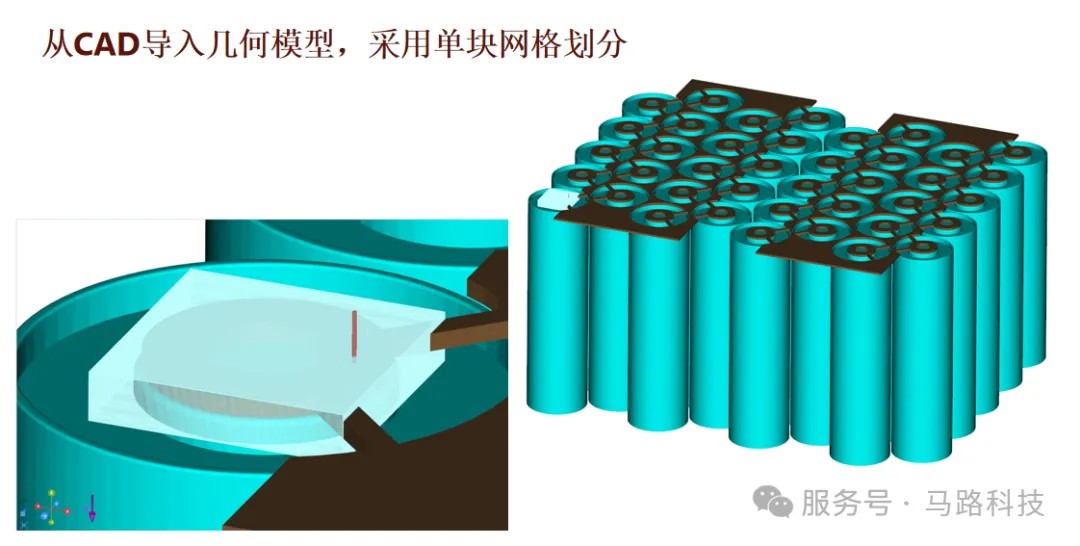
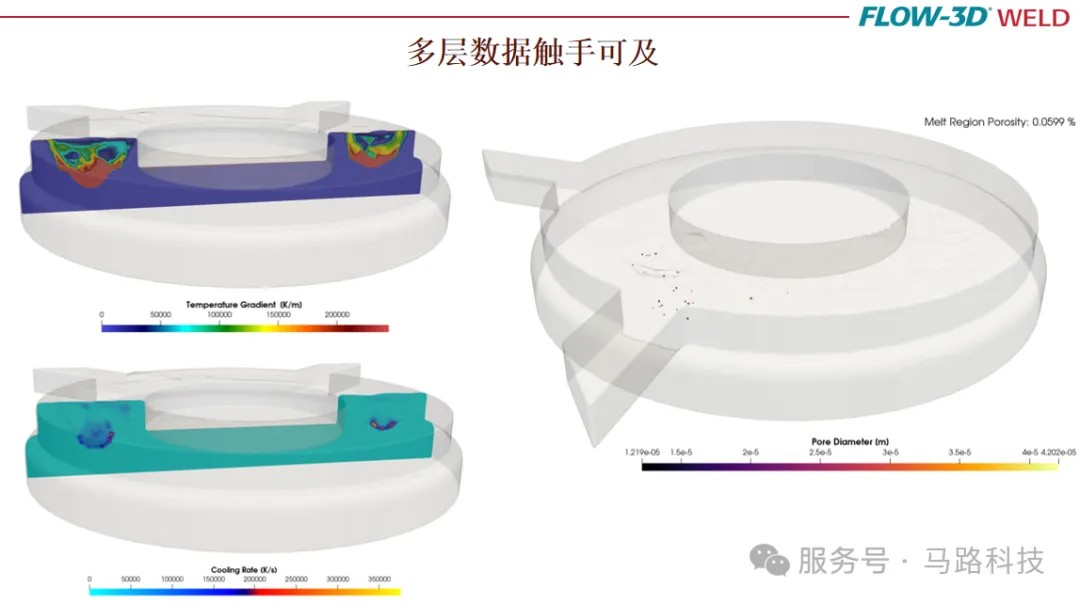
几何从 CAD 直接导入,通常就是在想分析的区域外套一个单一块。多层数据随手可查:焊道尺寸形貌、温度与热影响区(HAZ)、多材料下的混合与浓度(把导致裂纹的过度混合压到最低)、气孔位置与占比、温度梯度与冷却速率——可喂给微观组织模型或判断裂纹倾向。
逆向循环:用FLOW-3D (x) 确定参数
虚拟环境里有一条路:先定义质量目标,比如焊道尺寸、特定位置的温度,或者气孔率、材料浓度的阈值。然后我们并不是把物理反着算,而是使用一个FLOW-3D (x) 的优化工具,在设计空间里搜索,收敛到一组满足质量判据的参数。
气孔严重的铝合金焊缝
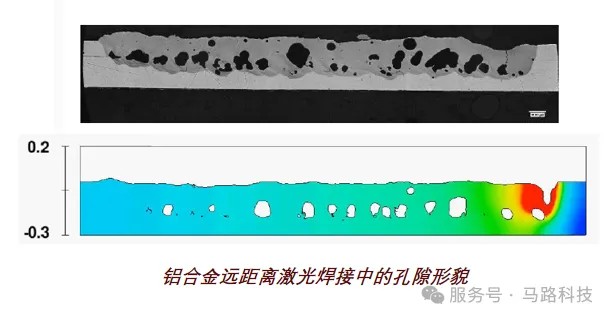
如果你在激光焊铝板时看到大量气孔,你的第一反应是改什么?来看看FLOW-3D (x) 是如何搜索出解法的。
一道气孔严重的Al5182焊缝(功率6kW、速度0.2m/s、倾角0°),目标是最小化气孔 + 熔深保持 1.8mm。
第一轮搜索消除气孔,第二轮提产能,最终功率8kW、速度0.4m/s,在台式机上跑一晚:气孔消除、速度翻倍、熔深不变、能量密度下降33%。解法不是"降功率压气孔",而是更高功率+更快速度——直觉会告诉你"有气孔就降热输入",
仿真看清了倾角改变小孔反射路径、速度改变失稳时间窗口,叠加后熔池反而更稳。
马路科技整合方案:仿真给方向,检测给证据
马路科技整合方案,让仿真与检测形成一个数据闭环。
-
工业CT:无损看内部——气孔的位置、尺寸、分布,与仿真预测对照,验证模型是否可信
-
三维扫描:看几何——焊缝成形、余高、咬边、装配偏差,与仿真 CAD 比对
-
表面测量:看表面——粗糙度、纹理、微观形貌,支撑疲劳与密封性能评估
先仿真定方向,再检测给证据,实测数据回喂模型,工艺开发才真正从"经验驱动"变成"数据驱动"。
资讯中心
NEWS
关注我们

